


Transmissions pour robots humanoïdes : solutions d'articulation compactes pour environnements dynamiques
Les robots humanoïdes évoluent dans des environnements qui ne sont pas entièrement prévisibles. Ils doivent rester stables, supporter des charges variables et adapter en permanence leurs mouvements aux personnes, aux outils, aux objets et aux influences changeantes de l'environnement. Cela nécessite des systèmes d'entraînement alliant précision, densité de puissance élevée et fonctions intelligentes permettant de collecter des informations sur la transmission, l'application et l'état du robot, le tout dans un espace de montage restreint. Fort de plus de 40 ans d’expérience dans le domaine de la robotique, Nabtesco propose des réducteurs à arbre sans jeu, des actionneurs compacts et des réducteurs à arbre numériques destinés aux articulations des robots humanoïdes. Ces solutions permettent d’exécuter des mouvements avec précision et finesse.


Vous développez un robot humanoïde et recherchez des solutions d'entraînement adaptées pour ses articulations ?
Ensemble, nous sélectionnons les réducteurs à arbre cannelé et les actionneurs adaptés, et nous vous accompagnons dans leur conception et leur intégration.
Demander un conseil
Quels sont les avantages des réducteurs Nabtesco dans les robots humanoïdes ?
Nabtesco propose des engrenages à cannelures et des actionneurs destinés à différentes articulations des robots humanoïdes, notamment les épaules, les coudes, les hanches et les jambes. Ils permettent des conceptions compactes, des mouvements précis et l'intégration de fonctions numériques. Différents niveaux d'intégration offrent une grande flexibilité lors du développement.
Vos avantages :
- Une station debout et un maintien plus stables : l’absence de jeu, les faibles erreurs de transmission et le couple de retour contribuent à maintenir les articulations immobiles en position et à réduire les efforts de régulation. Cela se traduit par une réduction de la consommation d’énergie.
- Mouvements précis et délicats : une rigidité élevée et une grande précision de transmission favorisent un positionnement exact et une manipulation délicate
- Densité de puissance élevée dans un encombrement réduit : des rapports de réduction élevés et des formes compactes permettent d’utiliser des articulations équipées de moteurs plus petits.
- Retour d’information direct depuis l’entraînement : des capteurs intégrés sans encombrement fournissent des données d’état permettant de mieux détecter
les charges et les influences extérieures
Quels sont les avantages des réducteurs à engrenages hélicoïdaux par rapport aux réducteurs planétaires dans les robots humanoïdes ?
Les engrenages planétaires sont particulièrement adaptés aux articulations des robots humanoïdes lorsqu'une grande précision et des dimensions compactes sont requises. Environ 40 % des dents sont en prise simultanément. La répartition de la charge sur un grand nombre de dents permet de transmettre des couples élevés, de réduire les erreurs de transmission et d'assurer une transmission de force sans jeu. Dans les réducteurs planétaires, le nombre de dents en prise simultanément est nettement inférieur. Ils sont généralement plus économiques, mais nécessitent des mesures supplémentaires au niveau de la conception ou de la régulation lorsque des exigences de précision élevées sont requises.
| Critère | Réducteurs à arbre creux | Réducteur planétaire |
|---|---|---|
| Jeu et précision | Sans jeu, avec de faibles erreurs de transmission | Présence de jeu inhérente à la conception en l'absence de précontrainte |
| Positionnement et maintien | Le couple de rappel favorise le maintien de la position de l'articulation | Le jeu entraîne un surcroît d’effort dans la régulation |
| Rapport de réduction et encombrement | Des rapports de réduction élevés permettent d’obtenir des articulations compactes et des moteurs plus petits | Les rapports de réduction élevés nécessitent souvent plusieurs étages et un encombrement supplémentaire |
| Coûts | Prix d'achat généralement plus élevé | Généralement moins cher à l'achat |
Quels défis les engrenages ondulés permettent-ils de relever dans les articulations des robots humanoïdes ?

Les robots humanoïdes doivent stabiliser activement la position de leurs articulations. Contrairement aux humains, ils ne peuvent pas simplement maintenir une position en passant par un point mort et en s'arrêtant habilement au bon moment, mais doivent assurer la stabilité nécessaire à l'aide de moteurs et d'un système de régulation. Ce réajustement continu consomme de l'énergie et génère de la chaleur. Les réducteurs à arbre creux sans jeu limitent les écarts liés à la transmission et, grâce à leur couple de retenue, contrecarrent les mouvements de rotation inverses externes. Cela améliore le rendement énergétique, ce qui permet une durée de fonctionnement plus longue pour une même capacité de batterie.

Les robots humanoïdes doivent être capables d'effectuer leurs mouvements de manière fiable, même en cas de charges variables et d'influences extérieures. Pour cela, ils ont besoin d'un haut niveau de dextérité (Dexterity). La grande rigidité et la précision des réducteurs à arbre cannelé favorisent une manipulation délicate et l'interaction avec leur environnement.

Dans les robots humanoïdes, les réducteurs, le moteur, les paliers, le câblage et les capteurs se partagent un espace de montage restreint. Des rapports de réduction élevés et des formes compactes permettent d’obtenir des unités d’entraînement compactes équipées de moteurs plus petits, tandis que les solutions à arbre creux permettent un acheminement peu encombrant des câbles et des composants. Par rapport aux réducteurs à arbre de même taille mais de conception courte, les réducteurs courts Nabtesco offrent un couple supérieur de 20 % et une durée de vie prolongée de 40 %. Nos réducteurs à arbre numériques intègrent des capteurs et des fonctions numériques supplémentaires sans nécessiter d'espace supplémentaire.
Quelle est la valeur ajoutée du réducteur à engrenages ondulés numérique ?
Le réducteur à ondulations numérique de Nabtesco allie une technologie de transmission sans jeu à des fonctions d'analyse et numériques intégrées sans encombrement. Cela permet de collecter directement au niveau de l'entraînement des données telles que la position, le couple, la température et les vibrations. Des métadonnées et des données d’analyse sont également disponibles. Le robot peut ainsi mieux prendre en compte les charges et les influences extérieures et exécuter ses mouvements de manière plus adaptée à la situation.
| Caractéristique | Avantages pour les robots humanoïdes |
|---|---|
| Couple et position | Acquisition précise des charges et des positions articulaires |
| Température et vibrations | Signaux précoces indiquant un comportement de fonctionnement anormal |
| Capteurs ne nécessitant pas d’espace supplémentaire | Acquisition directe des données dans la boîte de vitesses sans encombrement supplémentaire |
| Données de la boîte de vitesses en temps réel | Base de données actualisée pour la régulation et l'évaluation de l'état |
| Fonctions modulaires | Adaptation à chaque application |
Quels sont les avantages des actionneurs Nabtesco ?
Les actionneurs Nabtesco regroupent un réducteur à arbre cannelé, un moteur et d'autres composants au sein d'un ensemble compact. Cela réduit les contraintes de conception et facilite l'intégration dans les articulations humanoïdes. Les fonctions et les interfaces peuvent être adaptées à chaque application. Un arbre creux disponible en option permet un acheminement des câbles peu encombrant.
Trouver des actionneurs
Domaines d'application typiques des robots humanoïdes
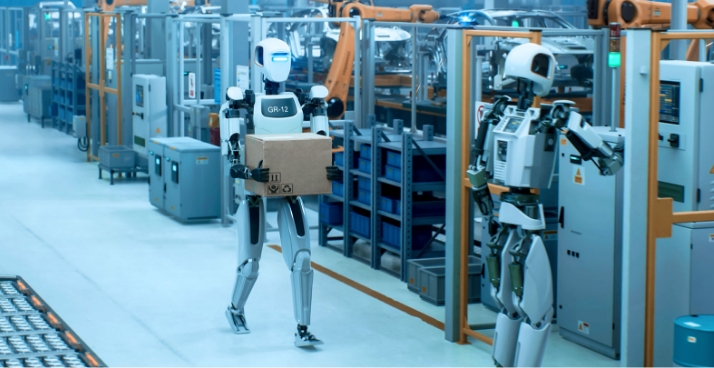
Les robots humanoïdes effectuent des tâches dans des environnements de travail conçus pour les humains. Il s'agit notamment de tâches de manutention et d'assemblage dans l'industrie, ainsi que de missions d'assistance dans le secteur des services ou des soins.
Pour cela, ils doivent :
- travailler dans des environnements conçus pour les humains
- réagir à des situations imprévues
- maîtriser des tâches variées sans procédures strictement définies

Pourquoi choisir Nabtesco comme partenaire dans le domaine de la robotique humanoïde ?
Nabtesco allie plus de 40 ans d'expérience dans le domaine de la robotique à son expertise en matière de développement et de production en série issue de l'industrie automobile. La fabrication certifiée IATF de réducteurs à arbres cannelés en Allemagne est synonyme de normes de qualité élevées et d’une production en série fiable. Les concepteurs et fabricants de robots humanoïdes bénéficient d’un accompagnement complet pour la conception, l’intégration et l’adaptation à différentes échelles des solutions d’entraînement.
Aperçu des solutions robotiques
Nos solutions pour les robots humanoïdes

Kit
de montage pour réducteur à arbre cannelé avec arbre
creux : la version la plus simple du réducteur à arbre cannelé

Kit
de montage pour réducteur à arbre cannelé avec arbre plein et arbre
creux, palier de sortie compris

Transmission « Plug & Play
» à arbre plein et arbre
creux, avec paliers d'entraînement et de sortie + système d'étanchéité

Kit
de montage pour réducteur à arbre cannelé avec arbre plein et arbre
creux, comprenant des capteurs intelligents et une intelligence artificielle

Systèmes complets « Plug & Play
» à engrenages avec arbres pleins et creux
pour votre automatisation

Kit
de montage pour réducteur à arbre ondulé avec arbre plein et arbre
creux : couple accru de 120 % et durée de vie prolongée de 140 % pour une taille identique
FAQ : Questions fréquentes sur les transmissions pour robots humanoïdes
Un robot humanoïde est un système mécatronique conçu pour imiter les capacités et les aptitudes de l'être humain. Il est généralement doté d'un torse et de bras, et souvent aussi d'une tête. Sa locomotion peut s'effectuer à l'aide de jambes, de roues ou d'autres plateformes mobiles. Les robots humanoïdes sont conçus pour effectuer des tâches dans des environnements initialement destinés aux êtres humains.
Les transmissions destinées aux robots humanoïdes doivent permettre des mouvements précis et un maintien stable des articulations dans un espace restreint. Elles doivent présenter une densité de puissance élevée, de faibles erreurs de transmission et un couple de résistance qui s'oppose aux forces extérieures. Le système de régulation a ainsi moins d'écarts liés à la transmission à compenser.
Les réducteurs à arbres cannelés fonctionnent sans jeu et permettent d'obtenir des rapports de réduction élevés tout en conservant une conception compacte. Les réducteurs planétaires sont généralement plus économiques, mais, de par leur conception, ils présentent un jeu en l'absence de précontrainte et nécessitent souvent plusieurs étages pour obtenir des rapports de réduction élevés.
Un réducteur à arbre creux numérique enregistre des données de fonctionnement telles que le couple, la position ou la température directement au niveau de l'entraînement. Ces données facilitent la régulation et l'évaluation de l'état. Dans le réducteur à arbre creux numérique de Nabtesco, les capteurs sont intégrés sans impact sur l'encombrement
et ne nécessite aucun espace supplémentaire. Les capacités d’analyse et d’intelligence intégrées au réducteur permettent en outre de nouvelles fonctions, telles que le « Gear Boosting », qui adapte dynamiquement les limites de couple à l’état de fonctionnement actuel. Le réducteur peut ainsi fonctionner en fonction des besoins, dans les limites de charge admissibles du moment.
Les engrenages à ondulations sont particulièrement adaptés aux articulations telles que les épaules et les coudes, pour lesquelles une grande précision de positionnement et un encombrement réduit sont essentiels. En fonction des contraintes, ils peuvent également être utilisés dans les articulations de la hanche ou des jambes.
Le couple de retenue s'oppose aux forces extérieures qui tentent de déplacer une articulation de sa position. Associé à l'absence de jeu et à de faibles erreurs de transmission, il peut contribuer à maintenir les articulations plus stables et à réduire les efforts de régulation nécessaires.
